Il progetto
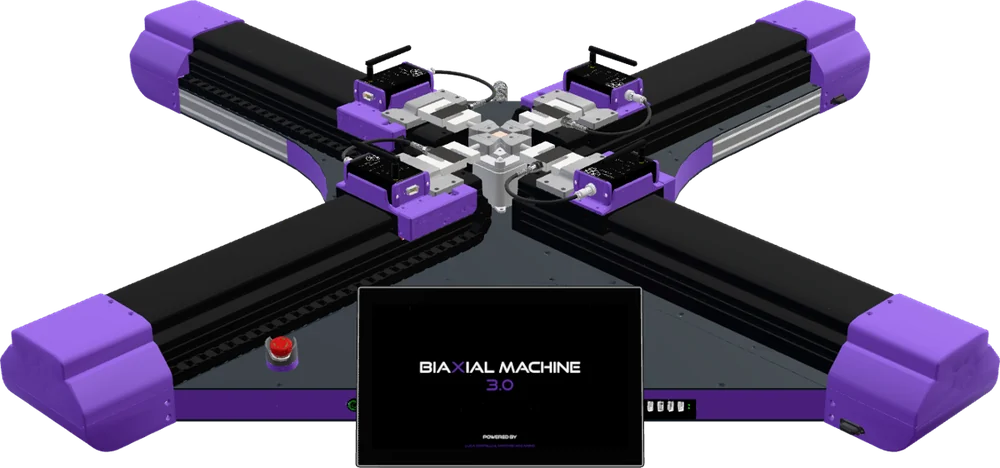
Una macchina per prove di trazione biassiale dedicata principalmente ai tessuti e, in particolare, alle tele dei dipinti. Il campione viene sollecitato in due direzioni contemporaneamente e se ne misura la risposta: informazioni utili a chi opera nel restauro per conoscere il comportamento dei materiali antichi e orientare gli interventi.
La macchina nasce per il progetto di ricerca di dottorato di Antonio Iaccarino al Politecnico di Delft, nei Paesi Bassi, che ne ha utilizzato le prime due revisioni. La revisione 3.0 raccoglie quell’esperienza in una macchina più robusta e più semplice da usare, già impiegata per provare campioni di tele antiche.
Lo sviluppo è condiviso. Luca Cortelli progetta e realizza la macchina: struttura, meccanica, elettronica, firmware delle schede di misura, logica del PLC e software dell’operatore. Antonio Iaccarino, forte di un’esperienza pluriennale nella ricerca e nel restauro, definisce le tipologie di esperimento e i protocolli di prova e ne cura la validazione.
Il progetto è open source, con l’obiettivo di far crescere attorno alla macchina una comunità di restauratori, ricercatori e laboratori che possano utilizzarla, migliorarla e condividere metodi e risultati.
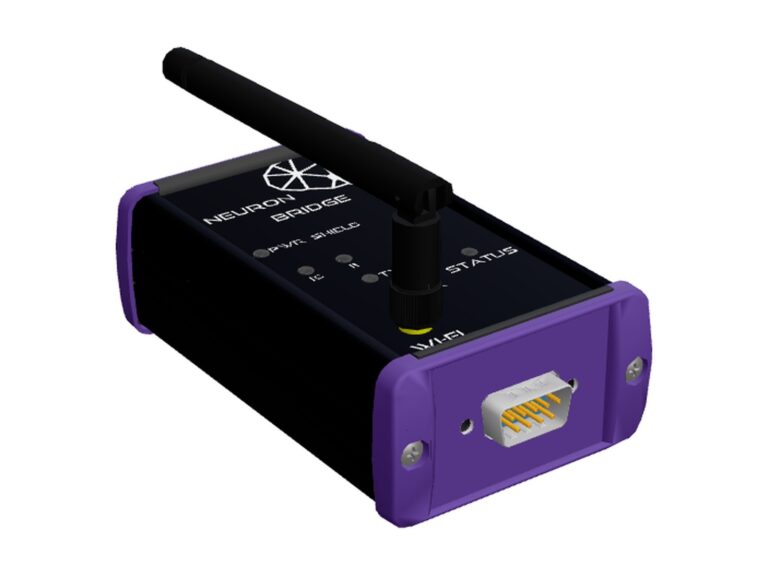
Quattro attuatori contrapposti sollecitano il provino lungo X e Y, insieme o separatamente. Ogni attuatore dispone della propria cella di carico, letta da una scheda Neuron Bridge montata sul carrello: il PLC controlla ciascun asse in posizione o in forza e registra forza, posizione, temperatura e umidità in un unico file di prova.
Lo stesso banco consente diversi tipi di prova: la configurazione si seleziona dal pannello operatore e si montano le prese adatte al provino.
In breve
- Prove su tessuti e tele, anche antiche
- Biassiale, monoassiale su X o su Y, compressione e flessione su asse singolo
- 1,5 kN per asse, corsa 600 mm per asse, velocità 1–900 mm/min
- Controllo in posizione, in forza e in retroazione di forza
- PLC CODESYS su Raspberry Pi 4, OPC UA verso HMI e sistemi esterni
- Interfaccia operatore Cortex Interface su pannello touch da 13″
- Nata per il dottorato di Antonio Iaccarino al Politecnico di Delft
- Open source, per una comunità del restauro
Come è fatta
Scorri: la macchina si scompone un gruppo alla volta, dal basamento alla prova.
Caricamento del modello 3D
BIAXIAL MACHINE REV. 3.0
01 / 09
La macchina
Una croce di quattro assi su un basamento da 1200 × 1200 mm: al centro il provino, su un angolo il pannello per l’operatore.
- Attuatore asse XMotore iCS-RS2323 · vite a ricircolo passo 5 mm
- Cella di carico e Neuron BridgeUna per attuatore · ADC 24 bit
- Prese e provinoProvini da 10, 25 e 100 mm
- Pannello operatoreTouch 13″ · Cortex Interface
- Arresto di emergenzaPulsante a fungo
02 / 09
La struttura
Due lamiere d’acciaio da 3 mm, distanziate 40 mm da profili in alluminio 2040, formano un basamento a doppia pelle, leggero e rigido, dimensionato per sostenere una forza di trazione di 1,5 kN per asse.
03 / 09
Gli attuatori
Quattro assi lineari, due contrapposti per direzione. Ognuno ha un motore passo-passo a circuito chiuso Leadshine iCS-RS2323, con driver ed encoder integrati, una vite a ricircolo di sfere con passo 5 mm e guide a ricircolo HGR15. Corsa di 300 mm per attuatore, posizionamento al centesimo di millimetro.
04 / 09
La misura di forza
Sul carrello di ogni attuatore viaggiano la cella di carico e la sua scheda Neuron Bridge. La scheda legge il ponte estensimetrico con un convertitore a 24 bit e invia la forza in newton via Modbus RTU: il segnale analogico percorre pochi centimetri prima di diventare un dato digitale.
05 / 09
Elettronica e comandi
Sotto il coperchio, tra le due lamiere, trovano posto un hub USB, il convertitore USB a quattro linee RS485, una per ogni coppia motore e cella, l’espansione di I/O Modbus e la distribuzione dei cablaggi. Dal lato dell’operatore: pannello touch da 13″, pulsante di emergenza, pulsanti di stato, prese USB ed Ethernet e il sensore che registra temperatura e umidità durante la prova.
- Hub USBPrese USB aggiuntive
- Scheda di I/OIngressi e uscite via Modbus
- Convertitore RS485USB verso 4 linee, una per asse
- Sensore T/URCWT-TH03S-H, vicino al provino
06 / 09
Prese e provino
Al centro, quattro prese a morsetto afferrano il provino sui quattro lati e accettano provini da 10, 25 e 100 mm. Durante il montaggio la parte centrale del supporto si solleva fino al piano delle prese e tiene il provino in posizione fino alla chiusura dei morsetti.
07 / 09
La prova
Montato il provino, il supporto centrale si riabbassa e la prova ha inizio: gli attuatori si allontanano dal centro in modo coordinato e il provino si allunga nelle due direzioni. Il PLC aggiorna in continuo il controllo di ogni asse e registra forza e posizione ogni 50 ms.
08 / 09
Un’interfaccia semplice
La prova si prepara e si segue dal pannello touch da 13″ con Cortex Interface: si sceglie la configurazione, si richiama una ricetta e si avvia. Forze e posizioni dei quattro assi scorrono in tempo reale sui grafici forza–spostamento; a fine prova il report si genera da solo e i dati si esportano in CSV.
09 / 09
Pronta per il laboratorio
Alimentazione monofase da 1 kW e un ingombro di 1200 × 1200 mm: si installa su un banco da laboratorio e si collega alla rete locale per l’eventuale accesso remoto e gli aggiornamenti.
Configurazioni di prova
Quattro configurazioni, scelte dal pannello operatore. In tutte la velocità di prova va da 1 a 900 mm/min.
01 / 04
Biassiale
Lavorano tutti e quattro gli attuatori: il provino viene tirato contemporaneamente lungo X e lungo Y. Controllo in posizione, in forza o in retroazione di forza, fino a 1,5 kN e 600 mm di corsa per asse.
02 / 04
Monoassiale X
Trazione lungo un solo asse con i due attuatori X. Gli attuatori Y restano fermi. Controllo in posizione o in forza, fino a 1,5 kN.
03 / 04
Monoassiale Y
Come la prova monoassiale X, sull’altro asse: lavorano i due attuatori Y.
04 / 04
Asse singolo
Un solo attuatore spinge il provino contro una torretta fissa, per prove di compressione e di flessione. Corsa fino a 300 mm.
Architettura di controllo
Come comunicano PLC, attuatori, misure e operatore.
01 / 04
Il PLC
Un Raspberry Pi 4 con runtime CODESYS 3.5 coordina la macchina. Ogni coppia motore e cella di carico è un’istanza indipendente del programma; il PLC le sincronizza e controlla ciascun asse in posizione o in forza.
02 / 04
Quattro linee RS485
Ogni attuatore ha la sua linea Modbus RTU a 115.200 baud, condivisa solo dal suo motore e dalla sua scheda Neuron Bridge. Le quattro linee lavorano in parallelo: uno scambio di dati con un driver richiede circa 3 ms.
03 / 04
Il sensore ambiente
Una quinta linea, separata, porta temperatura e umidità del laboratorio, registrate insieme ai dati di ogni prova.
04 / 04
OPC UA verso l’operatore
Il server OPC UA integrato nel PLC espone comandi di prova, setpoint, stato della macchina, misure e allarmi. Lo usa Cortex Interface sul pannello touch, e con la stessa interfaccia la macchina può dialogare con PC e sistemi della rete locale.
Specifiche
Dati della revisione 3.0.
Prestazioni
| Configurazioni | Biassiale, monoassiale X, monoassiale Y, asse singolo |
| Forza massima | 1,5 kN per asse (celle montate da 25 kg ≈ 245 N) |
| Corsa | 300 mm per attuatore, 600 mm per asse |
| Velocità di prova | 1–900 mm/min |
| Accelerazione massima | 5000 mm/s² |
| Provini | 10 × 10, 25 × 25, 100 × 100 mm |
| Distanza massima tra le prese | 500 mm, secondo le prese montate |
Struttura e meccanica
| Telaio | Doppia lamiera in acciaio da 3 mm, distanziata 40 mm con profili in alluminio 2040 |
| Guide | A ricircolo di sfere HGR15 |
| Trasmissione | Vite a ricircolo di sfere, passo 5 mm |
| Ingombro | 1200 × 1200 × 300 mm |
Attuazione
| Motori | 4 Leadshine iCS-RS2323, passo-passo ibridi a circuito chiuso, flangia NEMA 23 |
| Coppia di tenuta | 1,9 N·m |
| Encoder | Magnetico incrementale 14 bit, integrato |
| Risoluzione di posizionamento | 0,01 mm |
| Funzioni del driver | Homing, limiti software, JOG, arresto rapido, 16 posizioni programmabili |
Misura
| Forza | 1 cella di carico per attuatore, accuratezza 0,05 % del fondo scala, risoluzione 0,05 N |
| Acquisizione della forza | Neuron Bridge con ADC NAU7802 a 24 bit, 10–80 campioni/s |
| Filtri digitali | Media piramidale, media mobile, scarto dei valori anomali |
| Posizione | Encoder dei motori, risoluzione 0,5 µm |
| Ambiente | CWT-TH03S-H: −40…+120 °C (±0,5 °C), 0–100 % UR (±5 %) |
| Registrazione | Forza e posizione ogni 50 ms, esportazione CSV |
Controllo e comunicazione
| PLC | Raspberry Pi 4 con runtime CODESYS 3.5 |
| Modalità di controllo | Posizione, forza, retroazione di forza |
| Bus interno | Modbus RTU su RS485: 4 linee a 115.200 baud più 1 linea per il sensore T/UR |
| Verso l’esterno | Server OPC UA integrato, Ethernet, USB, accesso remoto dalla rete locale |
| HMI | Pannello touch 13″, Cortex Interface: ricette di prova, report automatico, grafici forza–spostamento, multilingue |
Alimentazione e sicurezza
| Alimentazione | Monofase 110/230 V, 50/60 Hz, 1 kW |
| Protezione a monte | Interruttore differenziale |
| Sicurezza | Pulsante di emergenza, finecorsa su ogni attuatore, limiti software di forza, corsa e velocità, arresto per sovraccarico |
| Manutenzione | Modalità a velocità ridotta |
| Condizioni d’uso | Laboratorio, 10–35 °C, 0–70 % UR senza condensa |
Componenti
| Macchina | Basamento con quadro elettrico, pannello operatore con Cortex Interface, 4 celle di carico da 25 kg |
| Accessori | Prese per provini da 10, 25 e 100 mm, celle di carico fino a 1,5 kN, torretta per compressione e flessione |
Download
| Codice | Documento | Rev. | Formato | Stato |
|---|---|---|---|---|
| BX-DS | Specifiche tecniche della macchina biassiale | A | PDF · 148 KB | Scarica |
| BX-HMI-MAN | Manuale di Cortex Interface per la macchina biassiale | – | In preparazione |
Gli altri documenti del progetto saranno scaricabili da questa tabella appena pronti, con codice e revisione.
In laboratorio
Foto della macchina al lavoro.
Le foto arriveranno a breve.
Il team del progetto
Le persone che sviluppano la macchina biassiale.
Luca Cortelli
Progettazione e realizzazione
Progetta e costruisce la macchina: struttura, meccanica, elettronica, firmware delle schede di misura, logica del PLC e software dell’operatore.